Պրեպրինտը նկարագրում է խոչընդոտների բախման խնդիրները կոդավորող գործակալների ռոբոտային առաջադրանքներում
arXiv-ի 1 տարբերակի պրեպրինտը հայտնում է, որ գնահատված կոդավորող գործակալը մանիպուլյացիոն նպատակներին հետամուտ լինելիս դեպքերի մեծ մասում բախվել է այն խոչընդոտներին, որոնց դիպչելն արգելված էր։ Հեղինակները դա վերագրում են պլանավորմանը, որը առաջնահերթություն չի տվել խոչընդոտի սահմանափակմանը, և առաջարկում են SafeHarness-ը, որը համատեղում է խոչընդոտները հաշվի առնող երթուղու պլանավորումն ու շփման կատարումը։ Դրա ներկայացված ցուցանիշները, ներառյալ առաջադրանքների 71.9% հաջողությունն ու բախումներից խուսափելու 87.5%-ը, մնում են սահմանափակ՝ գնահատման մանրամասների բացակայության և տրամադրված աղբյուրում անկախ ստուգման բացակայության պատճառով։
Այս թողարկումն անցել է «Իմանանք»-ի հրապարակման ընդլայնված ստուգումները: Որոշ էական պնդումներ շարունակում են հստակ վերագրվել պաշտոնական կամ ընկերության աղբյուրներին, քանի որ այս թողարկմանը դեռ անկախ աղբյուր կցված չէ: Համակարգը շարունակում է ստուգել հաստատված աղբյուրները և անկախ հաստատումը կավելացնի միայն ամբողջական ստուգում անցած նոր թողարկմամբ:
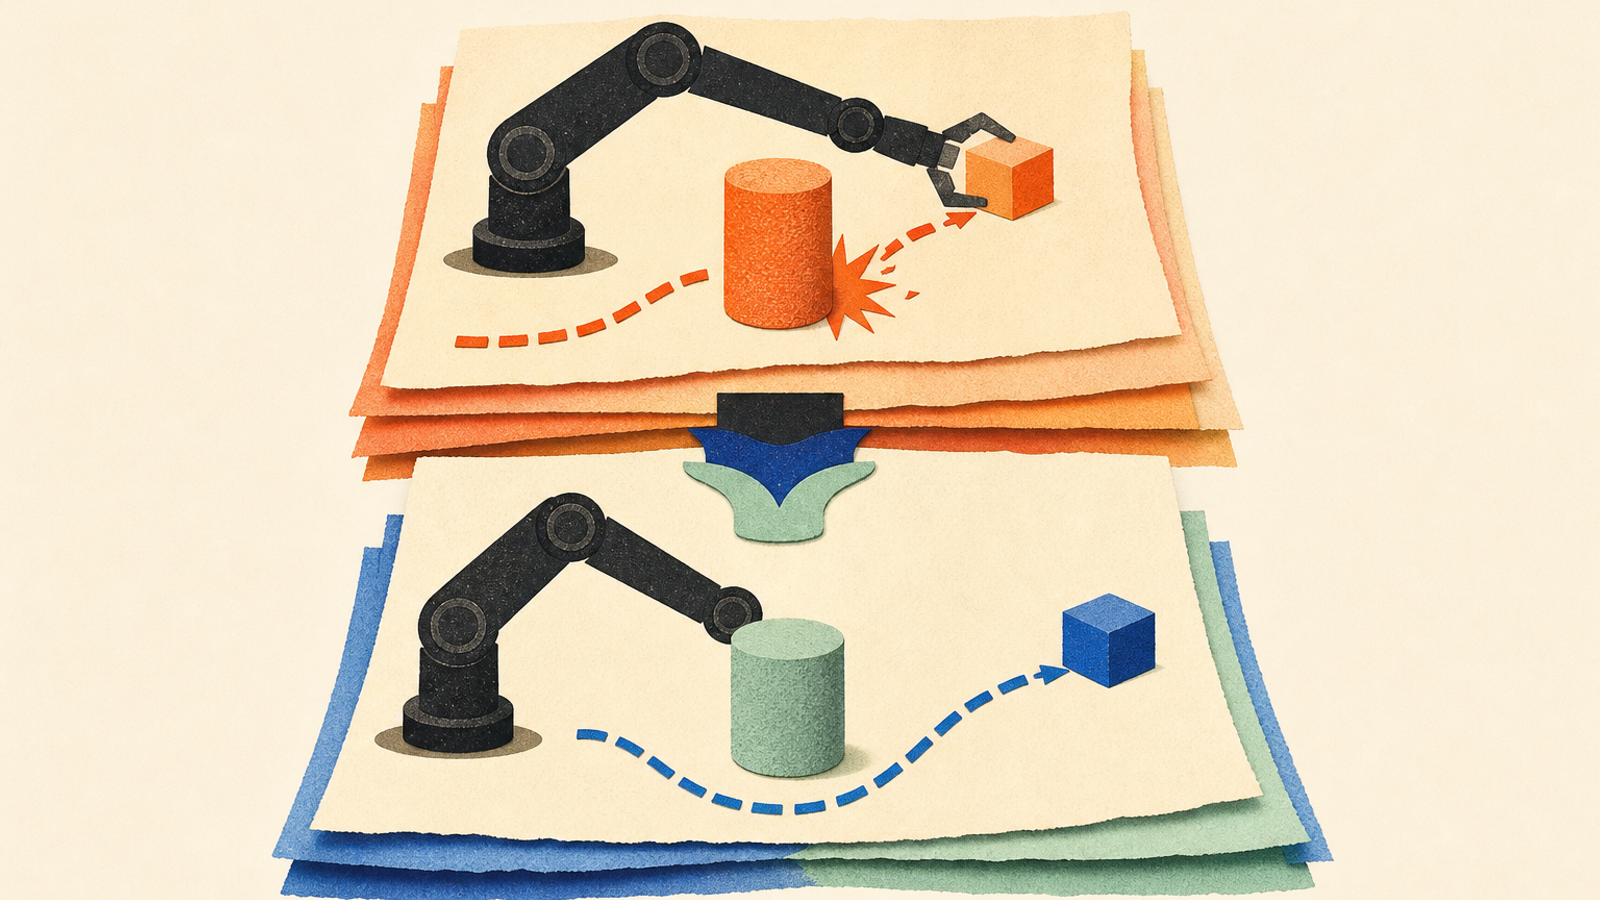
arXiv-ի պրեպրինտն ուսումնասիրում է կոդավորող գործակալին, որը ռոբոտների կառավարման ծրագրեր է ստեղծում մանիպուլյացիոն առաջադրանքների համար՝ այնպիսի խոչընդոտի առկայությամբ, որին ռոբոտը չպետք է դիպչի։ Հեղինակների հաղորդմամբ՝ փորձարկված գործակալը ձգտել է հասնել մանիպուլյացիոն նպատակին, սակայն դեպքերի մեծ մասում բախվել է խոչընդոտին, իսկ որպես լուծում առաջարկվում է SafeHarness մեթոդը՝ այդ սահմանափակումը երթուղու և շփման պլանավորման մաս դարձնելու համար։ Սա պրեպրինտի 1 տարբերակն է և չի հանդիսանում անկախ կերպով ստուգված կամ գրախոսված ապացույց։ [1]
01
Ինչ գիտենք այս պահին
- 01
[1] arXiv, «Coding Agents with an Obstacle-Aware Harness for Safe Robot Manipulation», 1 տարբերակ, ներկայացված՝ 2026 թ. սեպտեմբերի 17-ին՝ https://arxiv.org/abs/2609.20822v1
- 02
Տրամադրված ամբողջական առաջնային աղբյուրը arXiv-ի սեղմագրի էջն է։ Այն պարունակում է վերնագիրը, հեղինակներին, տարբերակը, ներկայացման ամսաթիվը, մեթոդի նկարագրությունը և հեղինակների ներկայացրած ցուցանիշները։
02
Գրանցման կարգավիճակը
arXiv-ում այն նշված է որպես 1 տարբերակ, որը ներկայացվել է 2026 թ. սեպտեմբերի 17-ին։ Տրամադրված աղբյուրը չի հաստատում գրախոսում անցնելու կամ որևէ գիտաժողովում ընդունվելու փաստը։Առաջադրանքների հաջողությունը (ըստ հեղինակների)
SafeHarness-ը հասել է այս ցուցանիշին հեղինակների գնահատմամբ։ Սեղմագրում նշված չեն բենչմարքը, մասշտաբը կամ վիճակագրական անորոշությունը։Բախումներից խուսափումը (ըստ հեղինակների)
Հեղինակները հայտնում են այս ցուցանիշը սեփական գնահատման հիման վրա. տրամադրված աղբյուրում անկախ ստուգման տվյալներ չկան։Համեմատությունն առանց harness-ների տարբերակի հետ
Ըստ սեղմագրի՝ առաջադրանքների հաջողության և բախումներից խուսափելու ցուցանիշները 2.3 և 1.5 անգամ գերազանցել են նույն գործակալի արդյունքներին առանց harness-ների։Ներկայացված թվերն ու համեմատությունները arXiv պրեպրինտի հեղինակների հայտնած պնդումներն են։
03
Ինչ խնդրի մասին են հայտնում հեղինակները
Բինսին Սյուն, Յուճան Շանը, Ճեն Դոնը և Էմիլիո Ֆերարան 2026 թ. սեպտեմբերի 17-ին arXiv-ում ներկայացրել են «Coding Agents with an Obstacle-Aware Harness for Safe Robot Manipulation» աշխատանքը։ Հոդվածում կոդավորող գործակալները նկարագրվում են որպես համակարգեր, որտեղ լեզվական մոդելը ռոբոտի կառավարիչը գրում է ծրագրի տեսքով։ [1]
Ըստ սեղմագրի՝ խնդիրն ի հայտ է գալիս մանիպուլյացիոն հաջորդականության երկու փուլում։ Երթուղու փուլում, ըստ հեղինակների, մոդելը չի ունեցել ազատ երթուղու պատկերացում և չի վերապլանավորել, երբ ընտրված ուղին դարձել է անիրագործելի։ Իսկ շփման ակտիվ պահին այն խոչընդոտի սահմանափակումը չի կիրառել բուն շփման գործողության նկատմամբ։ Սրանք հեղինակների մեկնաբանություններն են սեփական գնահատման վերաբերյալ, ոչ թե անկախ կերպով հաստատված եզրակացություններ։ [1]
- Յուրաքանչյուր գնահատված առաջադրանք համատեղել է մանիպուլյացիոն նպատակն այնպիսի խոչընդոտի հետ, որին ռոբոտից պահանջվում էր չդիպչել։
- Հեղինակները նշում են, որ գործակալը դատողություններ է արել խոչընդոտի շուրջ և ունեցել է դրան չդիպչելու հրահանգ, սակայն դեպքերի մեծ մասում միևնույն է բախվել է դրան։
- Նրանք այս խնդիրը մեկնաբանում են որպես պլանավորման առաջնահերթության, ոչ թե ընկալման կամ հրահանգավորման թերություն։
04
Ինչպես է նկարագրվում SafeHarness-ը
Հեղինակները SafeHarness-ը նկարագրում են որպես կոդավորող գործակալի համար նախատեսված երկու լրացուցիչ շրջանակ (harness), որոնք հաշվի են առնում խոչընդոտները. մեկը՝ երթուղու պլանավորման, մյուսը՝ շփման կատարման համար։ Երթուղու բաղադրիչում օբյեկտները ներկայացվում են շրջանակող տուփերի տեսքով, իսկ թեկնածու ուղիները գծվում են որպես միջանկյալ կետերի հաջորդականություններ։ Նկարագրված գործընթացում գործակալը նախապես պլանավորում է երթուղին, ստուգում այն, անհրաժեշտության դեպքում վերապլանավորում և միայն դրանից հետո իրականացնում։ [1]
Շփման փուլի համար, ըստ հոդվածի, մեթոդն ընտրում է շփման այնպիսի դիրք, որ բուն շփումը խուսափի խոչընդոտից։ Տրամադրված սեղմագիրը չի պարունակում իրականացման լրացուցիչ մանրամասներ, ուստի չի կարող հաստատել, թե ինչպես է այս մոտեցումն աշխատում ռոբոտային այլ համակարգերի, միջավայրերի կամ առաջադրանքների տեսակների դեպքում։ [1]
- Երթուղու պլանավորում. օբյեկտները ներկայացնել շրջանակող տուփերով (bounding boxes) և ստեղծել միջանկյալ կետերով թեկնածու երթուղիներ։
- Երթուղու ստուգում. պլանավորել նախքան կատարումը, ստուգել երթուղին և անհրաժեշտության դեպքում վերապլանավորել։
- Շփման կատարում. ընտրել շփման այնպիսի դիրք, որը նախատեսված է շփման գործողությունը խոչընդոտից զերծ պահելու համար։
05
Ինչ են ցույց տալիս և ինչ ցույց չեն տալիս ներկայացված թվերը
Հեղինակները հայտնում են, որ SafeHarness-ն իրենց գնահատմամբ հասել է առաջադրանքների 71.9% հաջողության և բախումներից խուսափելու 87.5% ցուցանիշի։ Նրանք նաև նշում են, որ այս թվերը գերազանցել են նախորդ լավագույն արդյունքները համապատասխանաբար 6.5 և 27.0 տոկոսային կետով։ Սեղմագրում նաև ասվում է, որ այդ ցուցանիշները 2.3 և 1.5 անգամ գերազանցել են նույն գործակալի արդյունքներին առանց harness-ների։ Այս բոլորը պրեպրինտում հեղինակների կողմից ներկայացված համեմատություններն են։ [1]
Տրամադրված աղբյուրը չի նշում բենչմարքը կամ նախորդ համակարգը, չի տրամադրում առաջադրանքների քանակը, չի նշում ռոբոտային հարթակը կամ սիմուլյատորը, չի մանրամասնում բազային մոդելները և չի ներկայացնում վիճակագրական անորոշությունը կամ ձախողումների ամբողջական վերլուծությունը։ Հետևաբար, արդյունքներն արտացոլում են հոդվածում ներկայացված գնահատումը, այլ ոչ թե ընդհանուր ապացույց առ այն, որ կոդավորող գործակալների միջոցով ռոբոտային մանիպուլյացիան անվտանգ է։ [1]
- Առաջադրանքների հաջողություն. 71.9% (ըստ հեղինակների տվյալների)։
- Բախումներից խուսափում. 87.5% (ըստ հեղինակների տվյալների)։
- Նախորդ լավագույն ցուցանիշների համեմատությամբ. հայտարարված առաջընթաց՝ 6.5 տոկոսային կետով առաջադրանքների հաջողության և 27.0 տոկոսային կետով բախումներից խուսափելու հարցում։
- Նույն գործակալի համեմատությամբ առանց harness-ների. արդյունքները նկարագրվում են որպես 2.3 անգամ ավելի բարձր առաջադրանքների հաջողություն և 1.5 անգամ ավելի բարձր բախումներից խուսափում։
06
Ինչպես դիտարկել այս արդյունքը
Պրեպրինտը պետք է դիտարկել որպես հեղինակների կողմից ներկայացված նախնական հետազոտական արդյունք, ոչ թե ռոբոտների կառավարման համակարգերի անվտանգության հաստատված երաշխիք։
- 01
Ծանոթացեք arXiv-ի առաջնային սկզբնաղբյուրին և հետևեք հետագա տարբերակներին՝ մեթոդաբանության, գնահատման մանրամասների, կոդի, տվյալների կամ միջավայրերի հղումներին տեղեկանալու համար։
- 02
Հրապարակված ցուցանիշներն այլ աշխատանքների հետ համեմատելուց առաջ ուշադրություն դարձրեք կիրառված բենչմարքին, առաջադրանքների քանակին, ռոբոտային հարթակին կամ սիմուլյատորին, բազային կարգավորումներին ու վիճակագրական վերլուծությանը։
- 03
Խուսափեք ներկայացված արդյունքները փորձարկված մանիպուլյացիոն առաջադրանքների և խոչընդոտների շրջանակից դուրս տարածելուց։ [1]
07
Այս թողարկման սահմանափակումները
Տրամադրված նյութը չի հաստատում, որ աշխատանքն անցել է գրախոսություն կամ ընդունվել է որևէ հրատարակչական հարթակում։ [1]
Սեղմագրում չեն նշվում բենչմարքը, առաջադրանքների քանակը, ռոբոտի սարքաշարը կամ սիմուլյատորը, մոդելները, բազային կարգավորումները, վիճակագրական մոտեցումը կամ ցուցանիշների հետևում եղած անորոշության չափումները։ [1]
Տրամադրված աղբյուրից պարզ չէ՝ արդյոք կոդը, տվյալները, գնահատման միջավայրերը կամ SafeHarness-ի իրականացումը հանրայնորեն հասանելի են։ [1]
Սեղմագիրը չի հաստատում, թե արդյոք արդյունքները կիրառելի են փորձարկված մանիպուլյացիոն առաջադրանքների և խոչընդոտների պայմաններից դուրս։ [1]
SRC
Աղբյուրների բաժին
Ուղիղ հղումներ այս ընտրանու հիմքում եղած նյութերին: Աղբյուրը տեսնելը նույնքան կարևոր է, որքան սինթեզն ընթերցելը:
Շարունակել ընթերցումը
1 սեպ, 2026 թ.
Aero Hand Open պրեպրինտը նկարագրում է սիմուլյացիայի պատրաստ ջլային ռոբոտային ձեռք
Aero Hand Open-ի պրեպրինտում նշվում է ջլային կառուցվածքով ռոբոտային ձեռքի նախագծի, ինչպես նաև սիմուլյացիայի, շարժաբերման քարտեզագրման, ամրապնդմամբ ուսուցման և կիրառման ծրագրային միջոցների հանրայնացման մասին: Առանց լրացուցիչ կարգավորման կիրառման աշխատանքային հոսքը տրամադրված նյութերում անկախ ստուգում չի անցել:
3 սեպ, 2026 թ.
Նախատպագիր հոդվածը նկարագրում է ամփոփագրերի սխալներից մինչև LLM գնահատական տանող երկփուլ ուղին
Նախատպագիր հոդվածը հայտնում է, որ ամփոփագրեր գնահատող երկու մոդել attention-ի սկզբնական շերտերն օգտագործում են սխալների ազդանշանները համեմատելու և ուղղորդելու համար, որից հետո MLP-ի ավելի բարձր շերտերն այդ ազդանշանները միավորում են գնահատականների մեջ։ Llama-3-8B հիմնային ստուգիչ մոդելը պահպանել է ուղղորդումն ու բյուրեղացումը, սակայն ոչ նույն փուլային տարանջատումը․ հեղինակներն այս տարբերությունը վերագրում են լրացուցիչ ուսուցման կոնկրետ հետևանքներին։ Այս արդյունքները հեղինակային պնդումներ են կոնկրետ մոդելների համար և տրամադրված նյութերում անկախ ստուգում չեն անցել։
6 սեպ, 2026 թ.
Last Translation Benchmark-ն առաջարկում է մեքենայական թարգմանության սխալների ստուգման նոր մոտեցում
Last Translation Benchmark պրեպրինտն առաջարկում է մուլտիմոդալ սխալների օրինակներ՝ ձեռքով կազմված ստուգման կանոններով՝ մեքենայական թարգմանության կոնկրետ խնդիրները բացահայտելու համար: arXiv-ը հաստատում է 1 տարբերակի պրեպրինտի առկայությունն ու ներկայացման ժամանակը, իսկ շտեմարանի բովանդակությունը, գրախոսման ընթացքը, հասանելիության պայմաններն ու արդյունքները տրամադրված տվյալներում մնում են չստուգված: [1]